蓝牙PAwR是个啥?为啥Linux上游对它仍是空白?
蓝牙PAwR是个啥?为啥Linux上游对它仍是空白?
前言
今天在看Linux社区蓝牙的动态,发现有人在讨论社区主线对蓝牙PAwR的支持规划,社区给出的答复是:
I guess nobody is working on it, PAwR is sort of not used by profiles
directly it seems like PA is by LE Audio Broadcast, I guess we would
need to start with adding PA and PAwR to MGMT and then to D-Bus APIs,
adding emulator support so they can be test automated.
完整邮件记录如下: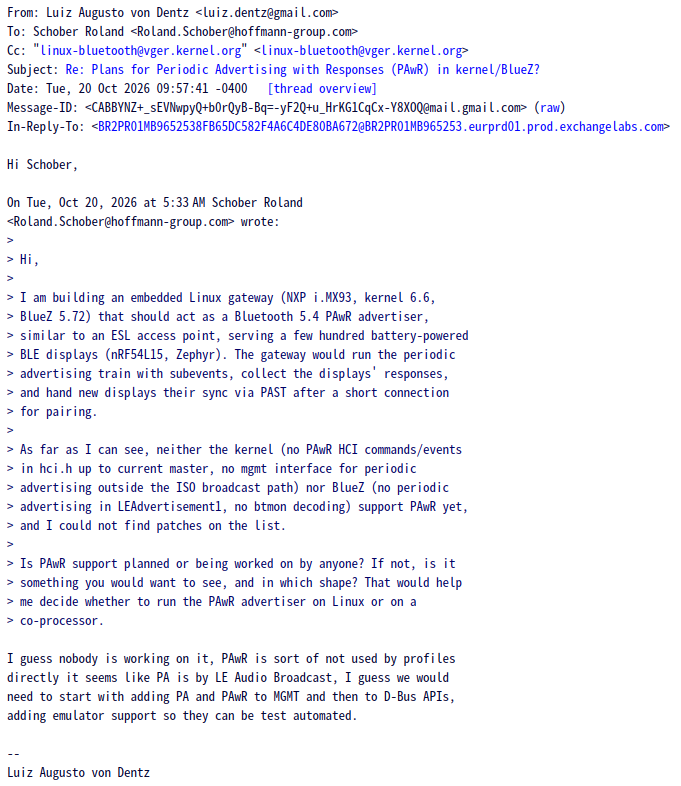
后面想起了前段时间,乐鑫(ESP32系列芯片的厂商)在他们的微信公众号上也官宣了对蓝牙的PAwR:
那这个 PAwR 到底是什么呢?
PAwR(带响应的周期性广播,Periodic Advertising with Responses) 是蓝牙5.4核心规范引入的一项关键技术。它从根本上改变了低功耗蓝牙的广播模式,将传统的单向“广播”升级为一种大规模、低功耗、双向且同步的通信机制。
它解决了什么问题?
传统蓝牙广播(以及早期的周期性广播)是单向开环的。网关只能不断地“喊话”发送数据,但无法知道远处的设备是否收到、是否执行成功。总结就是解决两个痛点:
- 无法回应 —— 广播方不知道谁收到了,收方也没法应答;
- 全员全时监听 —— 同步设备必须每个周期都醒来收包,功耗高。
PAwR的核心革新,就是在保持广播低功耗优势的同时,引入了确定性的双向“应答”通道。
核心工作机制:结构化的“时间片”
PAwR的精髓在于对通信时间进行了极其精细的结构化拆分,实现了有序的“分时通信”,subevent 分组省电 + response slot 换回可靠性。
Periodic_Advertising_Interval(一个 train event)
├── Subevent 0:  AUX_SYNC_SUBEVENT_IND ──(Response_Slot_Delay)──► [slot0][slot1]...[slotN]
│                 └────────────── Subevent_Interval ──────────────┘
├── Subevent 1:  AUX_SYNC_SUBEVENT_IND ──► [slot0][slot1]...
│   ...
└── Subevent ≤127 (0x00-0x7F)
参数约束:
| 参数 | 语义 | 规范约束 |
|---|---|---|
Num_Subevents |
每 event 的 subevent 数 | =0 时其余 4 参数被忽略(退化为普通周期广播) |
Subevent_Interval |
subevent 间距 | ≤ Interval_Min / Num_Subevents |
Response_Slot_Delay |
subevent 起始包 → 第一个 slot 的延迟 | < Subevent_Interval |
Response_Slot_Spacing |
相邻 slot 起始间距 | ≤ 10 × (Subevent_Interval − Response_Slot_Delay) / Num_Response_Slots |
Num_Response_Slots |
每 subevent 的 slot 数 | =1 时 Controller 忽略 Spacing;=0 时忽略 Delay/Spacing |
单位:
Response_Slot_Delay按 1.25 ms,Response_Slot_Spacing按 0.125 ms
三级时序结构:一个PAwR事件被拆解为 “广播事件 (Event) → 子事件 (Subevent) → 响应时隙 (Response Slot)” 的层级。
- 在一个PAwR事件中,最多可以包含128个子事件。
- 在每个子事件中,广播器(Advertiser)先发送一个数据包。随后,会预留出一系列响应时隙,供观察者(Observer,即终端设备)回传数据。
专属时隙与精准唤醒:
- 每个终端设备只会被分配并监听它所属的那个特定子事件和响应时隙,而不是监听所有的通信。
- 这意味着设备绝大部分时间都可以处于深度休眠状态(功耗可低至微安级),仅在属于自己的毫秒级时间窗口内被唤醒,完成收发后立即继续休眠。
避免碰撞的确定性:
- 在一个响应时隙内,只允许一个指定的设备进行回复。通过这种“提前分好时间”的机制,从根源上杜绝了大规模设备同时发言造成的信道碰撞和拥堵,保证了通信的稳定性和可靠性。
典型应用场景
PAwR的特性使其非常适合“设备数量庞大、单次数据量小、需要双向确认、且对功耗极度敏感”的场景,比如:
- **电子货架标签 (ESL)**:这是PAwR最典型的应用。超市后台可以一次性向数千个价签广播更新价格,并逐一确认每个价签是否更新成功,实现闭环管理。
- **无线电池管理系统 (WMBS)**:在电动汽车或储能系统中,PAwR可用于高效、可靠地监控大量电池单元的状态。
- 智慧仓储与物流:用于大规模资产追踪、库存盘点,以及监控包裹状态,实现同步、低碰撞的双向通信。
- 传感器网络:适用于需要密集部署传感器并定期采集数据的场景,设备平时深度休眠,按需唤醒上报。
PAwR是对蓝牙广播层的一次重要“结构化”升级。它用确定性的时间调度,换取了大规模组网下的低功耗、高可靠和双向能力,为电子价签等海量物联网设备的管理提供了标准化的蓝牙解决方案。它常与蓝牙5.4的另一特性 EAD(加密广播数据) 结合使用,为这种无连接的通信提供标准化的加密和身份验证,保障商业数据安全。
Linux社区现状
Linux上游至今(5.4 发布已两年多)PAwR 仍是空白,可能:
- PC端没有应用场景,PC及手机系统框架层面没有强制要求支持,没有对应API;
- 最初就是为嵌入式侧而设计,主要针对电子价签 (ESL) 等特定物联网场景,但跑RTOS就够,而且PAwR实时性要求也更符合;
- 相应生态硬件还没起量,至少需要支持蓝牙5.4的硬件。
最大技术风险及挑战 可能是 Subevent Data Request 的实时性:控制器有时限地向 host 要数据,Linux 的 cmd_sync 工作队列 + mgmt socket 往返延迟远大于 RTOS,train 间隔实时性来不及,需要预取/批量装载等设计。
 微信
 支付宝